
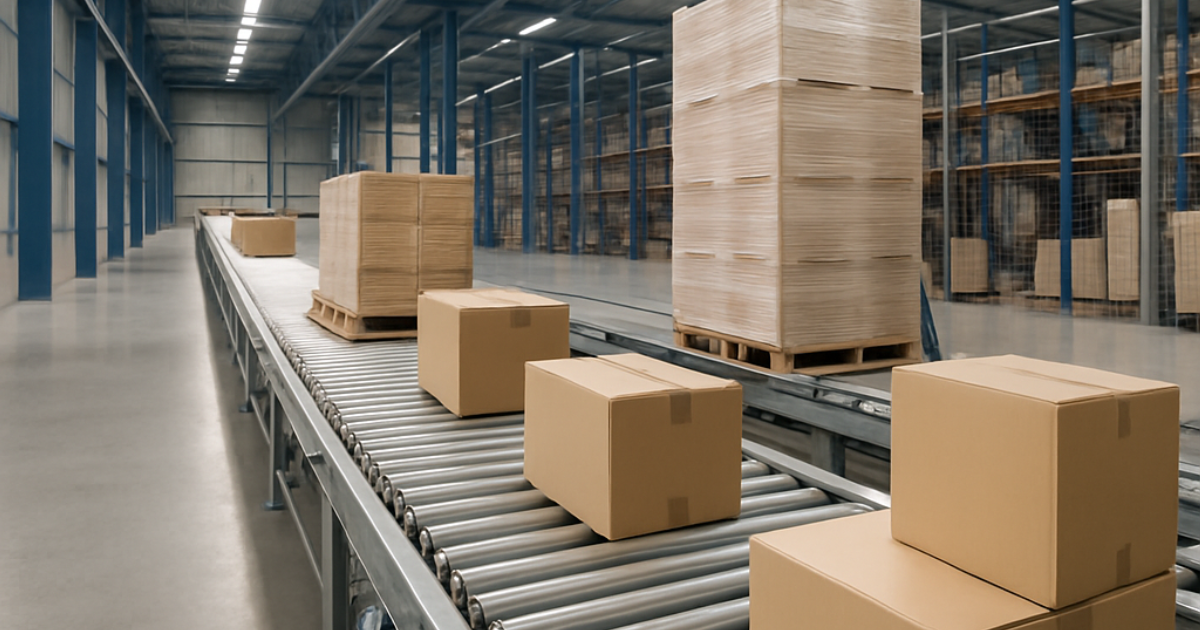
Un transportador motorizado es la solución más rígida entre las que automatizan el desplazamiento de mercancía dentro de un almacén: en lugar de un vehículo que se mueve entre puntos, es la propia infraestructura la que empuja la carga por una ruta fija mediante rodillos, cadenas o bandas. Esa rigidez, lejos de ser una limitación menor, explica por qué sigue siendo la base de muchas instalaciones de alto volumen, incluso en almacenes que combinan vehículos autónomos para los tramos donde la ruta cambia. Al terminar, quedan claras las variantes de transportador según el mecanismo de arrastre, cuándo conviene frente a un vehículo guiado o autónomo y qué exige su instalación.
Qué es un transportador motorizado y qué resuelve
Un transportador motorizado es una instalación fija que desplaza unidades de carga —paletas, cajas o bultos sueltos— a lo largo de un recorrido predeterminado, mediante rodillos, cadenas o bandas accionados por motores eléctricos. La diferencia de fondo frente a un AGV o un AMR no es solo de forma sino de naturaleza: esos dos son vehículos que transportan la carga desplazándose ellos mismos, mientras que el transportador es el propio camino, y la carga es lo único que se mueve sobre él.
Esa condición de infraestructura fija tiene una consecuencia directa en cómo se gobierna: el SGA no dirige un vehículo hacia un destino, sino que decide qué unidad se libera, cuándo y hacia qué ramal, a partir de las lecturas de sensores fotoeléctricos y de código de barras o RFID repartidos a lo largo de la línea. El transportador ejecuta ese plan de tráfico sin margen de decisión propia: cada tramo motorizado arranca o se detiene según la señal que recibe, y la inteligencia del sistema reside en el WMS/SGA y en el autómata que traduce sus órdenes, no en el transportador en sí.
Variantes según el mecanismo de arrastre
El mecanismo de arrastre es lo que determina qué tipo de carga admite cada tramo, y de ahí que una instalación real combine varios tipos en distintos puntos de un mismo recorrido. El transportador de rodillos es el más extendido para paletas y cajas de base rígida: los rodillos giran por motorización directa o se limitan a sostener la carga mientras la empuja la gravedad o un tramo motorizado situado más arriba, y su superficie discontinua exige que la base de la unidad tenga la rigidez suficiente para no combarse entre rodillo y rodillo.
Cuando la carga pesa más de lo que un rodillo estándar soporta con garantías —paletas completas, por ejemplo—, el transportador de cadenas reparte ese peso sobre dos o más cadenas paralelas en contacto continuo con la base de la carga, a costa de una velocidad de línea menor que la de un tramo de rodillos. En el extremo opuesto, cuando la unidad no tiene una base rígida y homogénea —bolsas, bultos irregulares, unidades sueltas de picking—, la superficie continua de la cinta transportadora o de la banda modular evita el punto de apoyo discontinuo que un rodillo o una cadena sí exigen.
Ninguna de estas variantes resuelve por sí sola un recorrido con más de un destino, y ahí entra el transportador de cambio de dirección: módulos de rodillos en diagonal, desviadores por empuje o mesas de transferencia que sacan la unidad de una línea recta y la incorporan a otra. Es la pieza que convierte una sucesión de tramos rectos en una red con bifurcaciones, y la que permite que un mismo sistema alimente varias estaciones de picking o varias líneas de expedición desde un único tronco de entrada.
Cuándo conviene frente a un vehículo guiado o autónomo
La pregunta que separa un transportador de un AGV o un AMR no es cuál automatiza mejor, sino qué tipo de ruta hay que resolver. Un transportador rinde al máximo en un recorrido estable, de alto volumen sostenido y sin variación previsible: una vez instalado, mueve unidades de forma continua a un coste por movimiento muy bajo, sin negociar prioridad con otros equipos ni esperar a que un vehículo quede libre. Esa misma rigidez es su límite: cualquier cambio de origen, destino o layout obliga a modificar la instalación física, con la parada de línea que eso implica.
Un AGV o un AMR, en cambio, incorporan la capacidad de moverse a distintos puntos sin más cambio que una orden de software, a costa de un coste por unidad transportada más alto y de compartir el espacio de circulación con otros equipos o con personal. La comparación detallada entre ambos —y el transelevador como tercera alternativa para almacenamiento en altura— con los criterios que inclinan la decisión según carga, distancia y variabilidad del flujo, se desarrolla en AMR, AGV y transelevador: cómo elegir el adecuado. Lo que aporta el transportador a esa decisión es el término de comparación fijo: cuanto más se parezca la operativa a un tronco de alto volumen entre dos puntos que no van a cambiar, mejor encaja un transportador que cualquiera de los dos vehículos.
Qué exige su implantación
Instalar un transportador motorizado es una decisión de layout a varios años vista, no una incorporación reversible. La instalación ocupa una traza fija en planta —a menudo elevada o embebida en el suelo— que condiciona el resto de la distribución del almacén, y su cimentación o anclaje exige obra civil calculada desde el proyecto, no añadida después sobre un layout ya construido. La integración con el SGA es igual de determinante que la propia mecánica: el autómata que gobierna arranques, paradas y desvíos tiene que hablar el mismo protocolo que el SGA para que cada unidad llegue a la estación correcta sin intervención manual.
La seguridad añade requisitos propios de una instalación fija de gran longitud: paradas de emergencia repartidas a intervalos regulares, fotocélulas que detienen el tramo si detectan un obstáculo y protecciones laterales en los puntos donde el transportador cruza una zona de paso de personas. El mantenimiento, por último, no admite el mismo margen de improvisación que un vehículo que puede sustituirse por otro de la flota mientras se repara: un fallo en un motor o en una cadena detiene el tramo completo y, con él, todo lo que dependa de ese tronco aguas abajo.
Errores habituales al dimensionar la instalación
El error más repetido es dimensionar la línea para el volumen medio en lugar del pico: una instalación calculada sobre la actividad de un día normal se satura en la primera campaña estacional, y a diferencia de una flota de AMR —a la que basta con sumar unidades—, ampliar un transportador exige parar la línea para intervenir sobre ella. El segundo error, más difícil de detectar a tiempo, es no dejar margen físico para módulos adicionales: reservar espacio en planta para un futuro tramo de expansión cuesta poco en el proyecto inicial y resulta prácticamente imposible de añadir después sin rehacer parte de la instalación existente.
El tercer error afecta a los puntos donde el transportador entrega la unidad a una persona —una estación de picking o de control de calidad—: diseñar esa transferencia solo desde la lógica del flujo, sin atender a la altura de trabajo ni al tiempo de ciclo del operario, genera un cuello de botella manual que anula buena parte de la ganancia obtenida en el tramo automatizado. El cuarto es diferir el mantenimiento preventivo hasta que aparece una avería: en una instalación fija de la que depende todo un tronco de flujo, el coste de una parada no programada supera con holgura el de la revisión periódica que la habría evitado.