
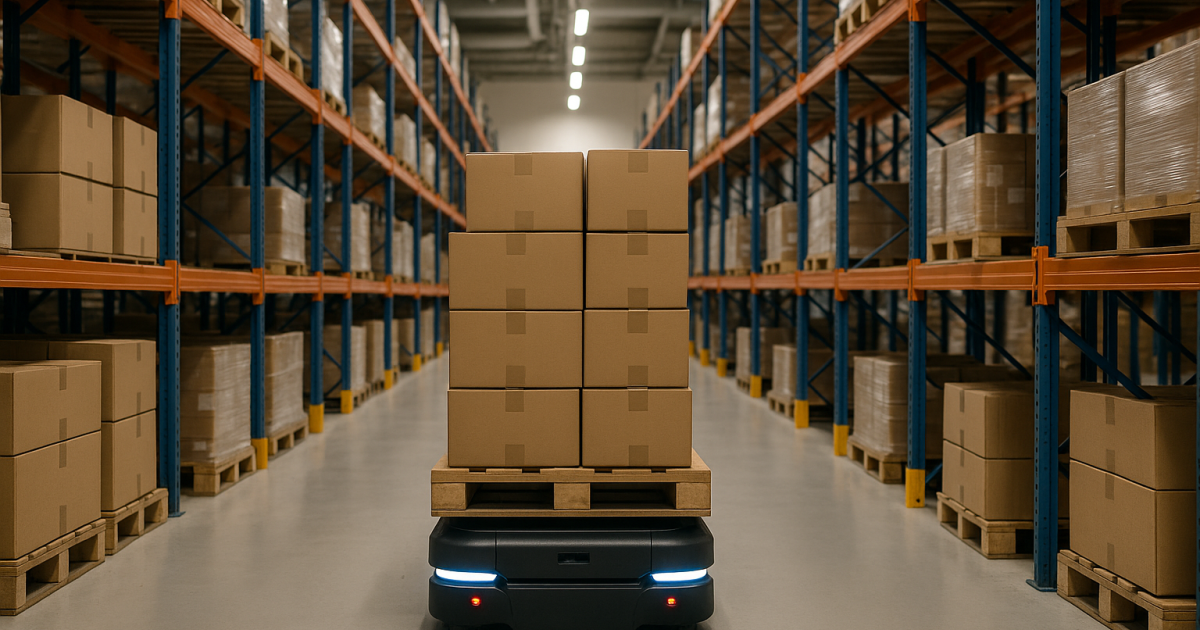
La automatización del flujo interno de un almacén admite tres soluciones con lógicas de funcionamiento distintas: el vehículo de guiado automático (AGV), el robot móvil autónomo (AMR) y el transelevador. Ninguna sustituye a las otras dos sin más: cada una resuelve un tipo de movimiento, un layout y una intensidad de trabajo diferentes, y confundirlas en la fase de selección suele traducirse en una inversión sobredimensionada o insuficiente. Al terminar, quedan claras las diferencias de funcionamiento entre las tres y los criterios que permiten decidir cuál conviene en cada operativa.
Un mismo objetivo, tres formas de resolverlo
Automatizar el flujo interno consiste en sustituir el desplazamiento manual de mercancía —o del operario que la busca— por un sistema que ejecuta ese movimiento de forma autónoma o semiautónoma, con un margen de intervención humana que varía según la solución. El eje que separa AGV, AMR y transelevador no es el grado de automatización en abstracto, sino dos decisiones previas: el tipo de guiado que sigue el equipo y el espacio en el que se mueve. Los dos primeros circulan por el suelo del almacén, entre las mismas zonas por las que camina el personal; el tercero opera dentro de una estructura de estanterías compactas que gobierna en exclusiva, sin compartir pasillo con nadie. Esa diferencia de espacio determina, en buena parte, para qué operativa encaja cada uno.
AGV: recorrido fijo y guiado por infraestructura
De los dos que circulan por el suelo del almacén, el AGV es el que conserva menos margen de decisión propia: sigue una trayectoria predefinida que marca la propia instalación mediante banda magnética, cable enterrado, franja reflectante o, en las versiones más recientes, un mapa fijo cargado en el propio vehículo con apoyo de láser. Ese guiado por infraestructura es su rasgo distintivo frente al AMR y explica tanto su fiabilidad como su rigidez: un AGV repite el mismo trayecto miles de veces con una precisión alta y un coste de mantenimiento bajo, pero cualquier cambio de layout obliga a modificar la instalación física o reconfigurar el mapa, con la parada operativa que eso implica.
Esa combinación de precisión y rigidez lo convierte en la solución más ajustada a flujos repetitivos, estables y de alta intensidad: transporte de paletas entre la recepción y una zona de almacenamiento fija, alimentación continua de una línea de producción o traslado de contenedores entre estaciones de picking con un volumen predecible. Cuanto más se parezca la operativa a una cadena de pasos siempre iguales, mejor rendimiento saca un AGV.
AMR: navegación autónoma y adaptación al entorno
Frente a ese guiado fijo, el AMR no sigue una trayectoria marcada en el suelo, sino que construye su propio mapa del almacén mediante sensores y navegación SLAM (localización y mapeo simultáneos, por sus siglas en inglés) y recalcula la ruta en tiempo real si encuentra un obstáculo, una persona o un pasillo bloqueado. Esa autonomía elimina buena parte de la obra civil que exige un AGV: la puesta en marcha se limita, en general, a un recorrido de aprendizaje del entorno y a la integración con el sistema de gestión de almacén (SGA).
La ventaja se paga en velocidad de ciclo frente a un AGV en el mismo trayecto fijo, porque el margen de decisión que gana en flexibilidad lo resta en rapidez de circuito cerrado. A cambio, encaja mejor donde la operativa cambia con frecuencia: almacenes con layout variable, picos estacionales que obligan a añadir o retirar unidades sin rediseñar la instalación, o flujos donde conviven varias rutas y prioridades que no admiten un carril fijo.
Transelevador: automatización en altura dentro de un sistema compacto
Fuera ya del suelo del almacén, el transelevador se mueve por un único carril, en vertical y en horizontal, dentro del pasillo de una estantería compacta que gestiona en exclusiva: no comparte espacio con carretillas ni con personal, lo que permite reducir la anchura de pasillo al mínimo estructural y aprovechar la altura del edificio muy por encima de lo que permite cualquier equipo tripulado. Extrae y deposita cargas —paletas o cajas, según el modelo— en las ubicaciones que le indica el SGA, con una precisión de posicionamiento que no depende de la intervención humana en ningún punto del ciclo.
Esa combinación de densidad de almacenaje y velocidad de ciclo lo sitúa en un terreno distinto al de AGV y AMR: no compite con ellos por el mismo tipo de movimiento, porque no transporta mercancía por el suelo del almacén, sino que resuelve el almacenamiento y la extracción dentro de una estructura automática de almacenamiento y recuperación. Encaja en operativas de alta rotación y superficie limitada, donde ganar altura compensa el coste de la obra civil que exige instalarlo.
Criterios para decidir entre las tres
Con las tres soluciones ya definidas, la elección entre ellas no depende de cuál automatiza más, sino de cuatro variables que conviene evaluar juntas y no por separado. El tipo de carga marca un primer filtro: paletas homogéneas encajan bien en cualquiera de las tres, pero cajas o unidades sueltas con formatos variables piden un AMR antes que un transelevador pensado para cargas estándar. La distancia y el layout son el segundo criterio: recorridos largos y estables favorecen al AGV; plantas con obstáculos, cambios frecuentes o convivencia con personal favorecen al AMR; superficies reducidas con necesidad de altura apuntan al transelevador. La intensidad y la variabilidad del flujo —volumen constante frente a picos estacionales, rutas fijas frente a rutas cambiantes— determinan si conviene la rigidez eficiente del AGV o la flexibilidad del AMR. Y la integración con el SGA cierra la decisión: los tres necesitan comunicarse con él para recibir órdenes de movimiento y confirmar su ejecución, pero el transelevador además exige que la estructura física —pasillo, altura, cimentación— esté calculada desde el proyecto, no añadida después.
Errores habituales al automatizar el flujo interno
Aun aplicando bien estos criterios, hay errores que se repiten en la práctica. El más frecuente es sobredimensionar la solución: instalar un transelevador o una flota de AGV para un volumen que un AMR, con menor inversión inicial y menor obra civil, resolvía igual de bien. El segundo es simétrico y menos visible: automatizar el tramo de mayor volumen y dar por resuelta la operativa, sin contar con que buena parte de los procesos —control de calidad, gestión de incidencias, tareas de picking sobre formatos irregulares— sigue dependiendo de personal, y el diseño del flujo completo tiene que integrar ambos tramos sin que uno bloquee al otro. El tercero es no definir el caso de uso con datos propios antes de comparar equipos: volumen real por hora, variabilidad del layout a dos o tres años vista y tipo de carga dominante son los datos que deciden entre AGV, AMR y transelevador, no las prestaciones máximas que anuncia cada fabricante. Sea cual sea el equipo elegido, su rendimiento a largo plazo depende también de un plan de mantenimiento ajustado a su intensidad de uso.